機構を動かすとき、モータを一方向に回し続けるだけで済めば、正逆転の制御も反転位置を検出するセンサもいらず、設計はぐっとシンプルになります。四節リンクの駆動リンクを連続回転させる構成は、まさにそれを実現する方法のひとつです。
しかし「回し続ければよい」と安心するのは禁物です。回るはずのリンクが支点にぶつかって回れなかったり、回っていたはずの従動リンクが思わぬ向きに戻ってしまったりと、連続回転ならではの落とし穴が待っています。
今回は、構想段階のポンチ絵では見落としがちな、回転運動する四節リンクの特徴と注意点を解説します。
第1回目:アクチュエータの特徴と注意点
第2回目:センサの特徴と注意点
第3回目:四節リンク(揺動運動)の特徴と注意点
目次
回転運動する四節リンク
前回は駆動リンクと従動リンクが連続回転せず互いに揺動運動する場合の機構例を解説しました。今回は次の2通りの機構例を解説します。
- 駆動リンクと従動リンクの両方が連続回転する例
- 駆動リンクは連続回転するが従動リンクは揺動する例
1)駆動リンクと従動リンクの両方が連続回転する例
- 等長リンクの回転クランク
駆動リンクと従動リンクが平行かつ等長で、接続リンクとの配置が直角の場合、駆動リンクを動作させると従動リンクも同じ角度(α=β)で連続回転します。接続リンクは水平状態を維持したまま追随します(図4-1)。

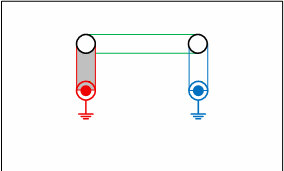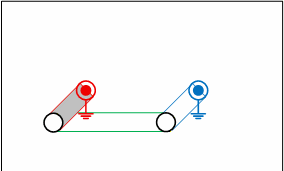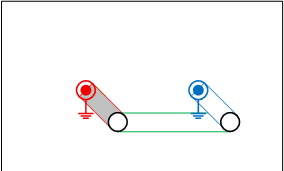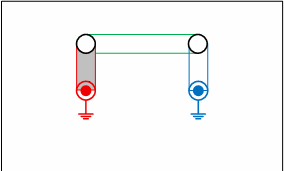
図4-1 等長平行リンクの動作(1)
【設計のポイント】支点干渉による動作不能
<連続回転できる条件>
図4-1の等長回転クランクの長さは下記のように設計してあります。
駆動リンク長さ=従動リンク長さ<接続リンク長さ
上記の関係の場合、駆動リンクの先端は従動リンクの支点と隙間があり、同様に従動リンクの先端は駆動リンクの支点と隙間があることがわかります。
つまり互いの支点軸を横切ることがないため連続回転することができます(図4-2)。
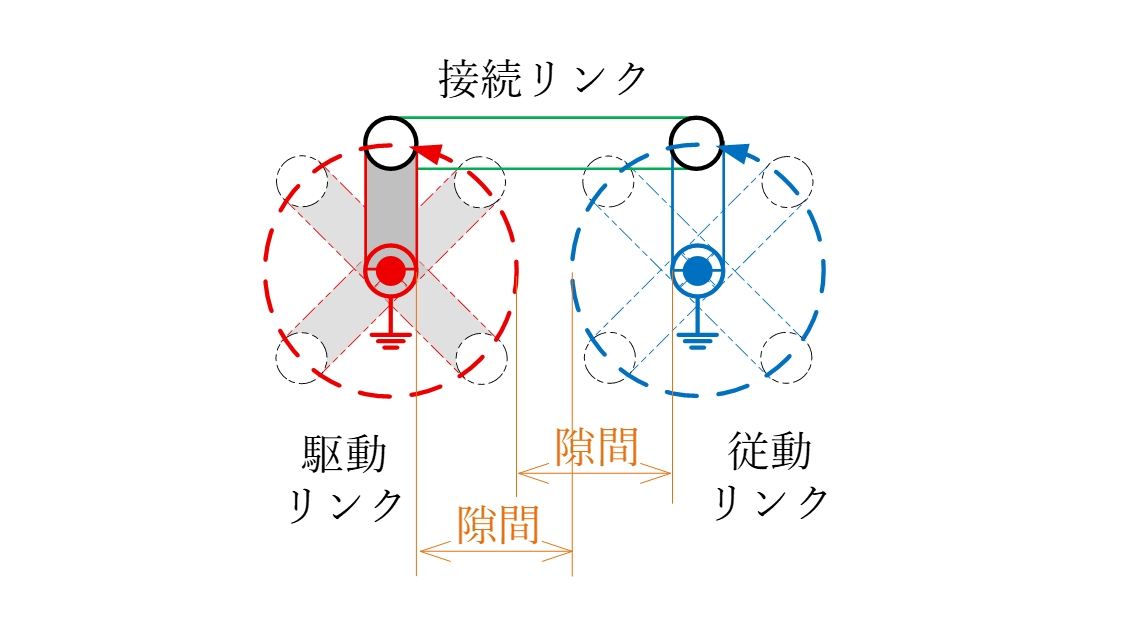
図4-2 互いの支点とリンク先端の関係(1)
<連続回転できない条件>
逆に等長回転クランクの長さを下記のように設計するとどうなるでしょうか?
駆動リンク長さ=従動リンク長さ>接続リンク長さ
上記の関係の場合、駆動リンクの先端は従動リンクの支点と干渉し、従動リンクの先端は駆動リンクの支点と干渉していることがわかります。
つまり互いの支点軸を横切る構造の場合は連続回転することができません。ただし軸端面にリンクを配置するなど工夫することで連続回転できる場合もあります(図4-3)。

図4-3 互いの支点とリンク先端の関係(2)
図4-3の状態は構想段階で描くポンチ絵では連続回転できるように思うかもしれませんが、2次元CADや3次元CADで奥行きを設計する段階になって初めて気づくことがあります。
そうすると構想そのものが崩れてレイアウトの再検討を要し設計の手戻りが生じます。
このようなことを防ぐためにも構想時の2次元レイアウト図を描く段階で奥行きをイメージできる空間認識力のスキルが問われます。
【設計のポイント】思案点による動作不定
上記の干渉問題を回避しただけで安心することはできません。
図4-1の連続回転動作は慣性モーメントに頼っているから成立しています。
例えば、連続回転動作が極低速の場合や、停電やエラーなどによってリンクの停止位置が思案点にある状態で装置の復旧動作を開始する場合に従動リンクが想定外に反転動作を行う恐れがあります(図4-4)。

図4-4 動作開始状態の注意点
リンクの配置が思案点にある状態で停止しており、そこから駆動リンクを反時計回りに回転させたとき、次に列記するように部品にばらつきが生じると従動リンクは反時計方向に回転せず時計方向に回転する恐れがあります(図4-5)。
- 駆動リンクの長さAに対して従動リンクの長さがA+αになった場合
- 従動リンクの長さAに対して駆動リンクの長さがA-αになった場合
- 接続リンクの長さBに対して支点間距離がB-αになった場合
- 支点間距離Bに対して接続リンクの長さがB+αになった場合
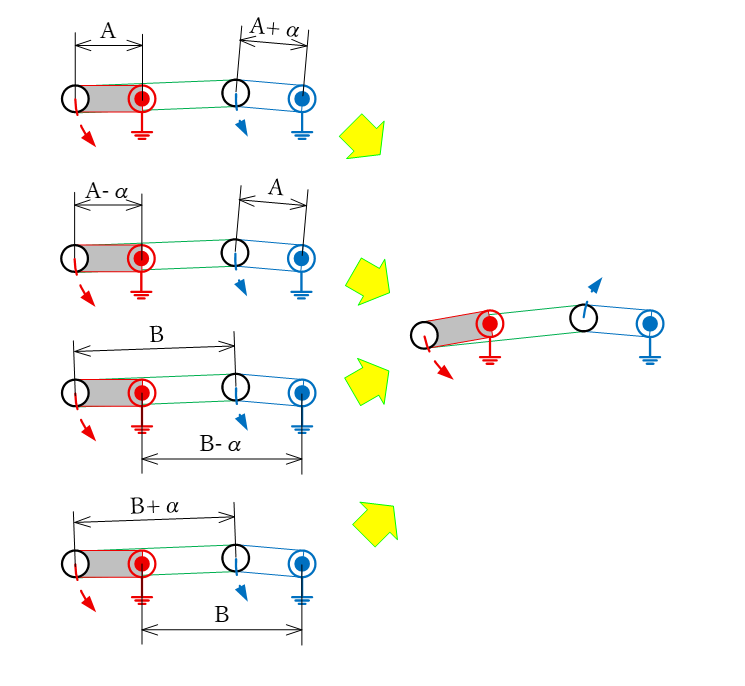
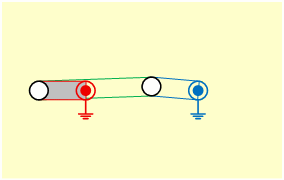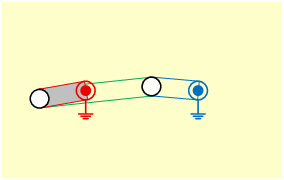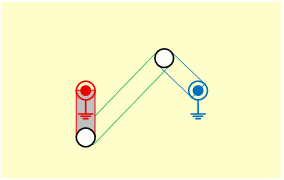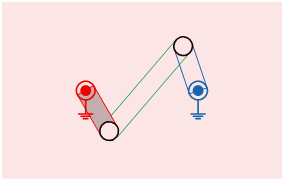
図4-5 思案点から動作を開始した際の反転動作
残念ながらリンクの長さのばらつきや支点間距離のばらつきをなくすことはできません。
反転を防止するにはセンサを追加して停止位置制御するなど対策が考えられますが、停電などによって装置が急停止した場合や手で機構を動かされた場合、リンクの停止状態を把握することは困難です。
そこで思案点になったとしても、思案点にならないリンク部を追加した多節リンクを採用することができます(図4-6)。


図4-6 思案点を回避する多節リンク形状例
2) 駆動リンクが連続回転するが従動リンクは揺動する例
- 従動リンクが対称揺動運動しそうなのに対称揺動できない回転クランク
それぞれのリンク長さと支点間距離が下式を満足する状態で、駆動リンク長Aを従動リンク長Bより短くすることで、不等長リンクの回転クランクが出来上がります。
- 駆動リンク長A+支点間距離D≦従動リンク長B+接続リンク長C

図4-7 リンク長と支点間距離
前回解説した四節リンク(揺動運動)は、駆動リンク側のアクチュエータを正逆回転させるための停止位置センサを必要とし、リンク動作反転のたびにモータにブレーキを掛けなければならずモータ寿命にも影響を与える場合があります。
駆動リンクを短く従動リンクを長くして不等長とすると、駆動リンク側のアクチュエータは一方向に連続回転させるだけでよくセンサ不要でモータ寿命にも有利に働きます。
不等長リンクを設計するとき、駆動リンクを連続回転させながら従動リンクを対称的に揺動させることを期待して、次のようなレイアウトを考えましょう(図4-8)。

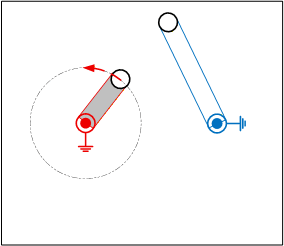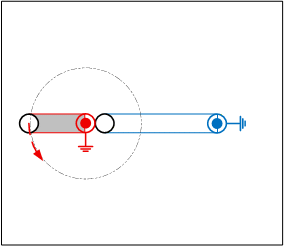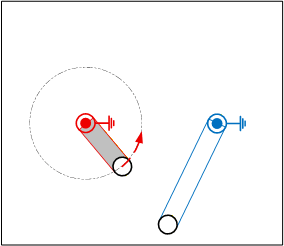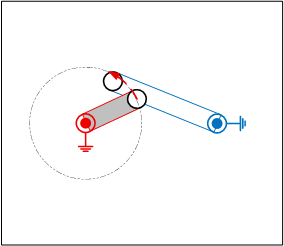
図4-8 設計者が期待する不等長回転クランクの動作
図4-8のように構想段階や詳細設計段階で従動リンクが対称的な揺動運動をすることを期待しますが、残念ながら期待するような揺動運動を得ることはできず、従動リンクの支点を中心にして第三象限の中(ピンク色のエリア)で揺動を繰り返すことになります。
駆動リンクの回転動作順に従動リンクの動きを確認してみましょう(図4-9)。


図4-9 対称揺動できない不等長回転クランク
【設計のポイント】従動リンクを対称揺動運動させるための設計手法例
駆動リンクを連続回転運動させつつ、従動リンクを対称的に揺動運動させたいときの設計のコツを紹介します(図4-10)。
①最初に対称的に揺動運動させたい従動リンクの限界位置を決定する。
②従動リンクの2つの両端位置の先端中心からそれぞれ任意の長さの円弧をそれぞれ交差するように描き、それら円弧の交点の位置を駆動リンクの回転支点に設計する。
③それぞれのリンク長と支点間距離は下記式を満足するように設計する。
- 駆動リンク長A+支点間距離D≦従動リンク長B+接続リンク長C
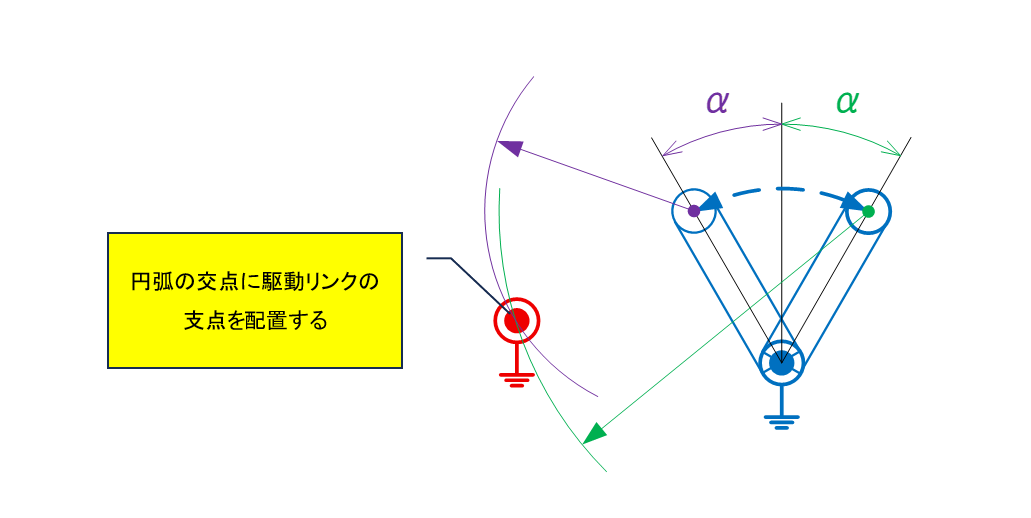
図4-10 駆動リンクの支点位置の決め方
駆動リンクが連続回転しつつ、従動リンクが対称的に揺動する動きを確認しましょう(図4-11)。

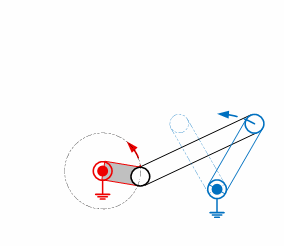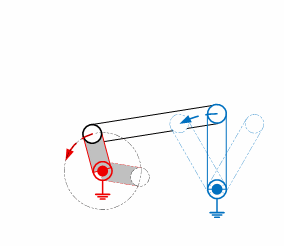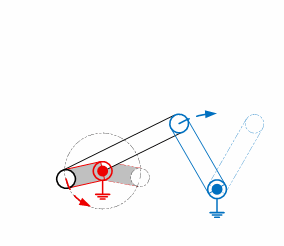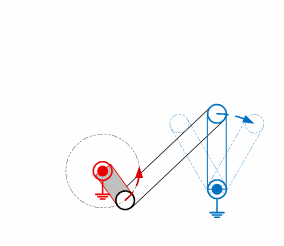
図4-11 対称揺動できる不等長回転クランク
従動リンクは物理的に対称揺動しますが、従動リンクの両側の限界点に到達するまでの駆動リンクの角度が異なる(X≠Y)ことがわかります。
駆動リンクが等速回転する場合、従動リンクの死点間の動作時間に差が出ることに注意しなければいけません。しかし逆にこの特性を利用することで一方向は素早く動き、もう一方向はゆっくり動くという動作を得ることができるとも考えられます(図4-12)。

図4-12 対称揺動の時間差
動作時間も含めて従動リンクの完全対称揺動を要求する場合には、前回解説した駆動リンクも揺動運動する機構を使うのが賢明です。
まとめ
四節リンクによって、駆動リンクと従動リンクを同期させて連続回転させる機構を設計できることがわかりました。
同様な構造を持つ機構に、歯車機構があります。歯車機構は入力軸と出力軸の回転数を任意に設計することができ、角速度も一定で回転することが特徴です。
一方で、四節リンクの回転機構は、入力軸と出力軸の回転数を一致させなければなりません。連続回転する等長クランクでは従動リンクの角速度は等速となりますが、不等長クランクでは従動リンクの角速度は変動する特徴をもちます。つまり、ある角度では速く回転しある角度では遅く回転するという特徴をもちます。この特性を逆手にとって角速度が変化しながら回転するユニークな機構を設計することもできます。
駆動リンクを短く、従動リンクを長くして不等長とすると、駆動リンクを連続回転運動させつつ従動リンクを揺動運動させることができますが、適当に設計すると設計者の思う動作ができないことも知りました。
次回は四節リンク機構のうちスライド運動する機構を組み合わせた例と注意点を解説します。