前回までの2回で、リンク機構を動かす「アクチュエータ」と、位置や状態を検知する「センサ」の特性と注意点を見てきました。
今回からは、いよいよ実際に動く「四節リンク」そのものに焦点を当てていきます。四節リンクは、たった4つの回転支点の組み合わせだけで多彩な動きを生み出せる、機構設計の基本にして奥深い機械要素です。
第3回では、駆動リンクが振り子のように揺れ動く「揺動運動」について、代表的な4つのリンク配置(等長平行・等長台形・不等長平行・直角配置)それぞれの動き方の特徴と、設計時に気をつけたい”死点”や”思案点”といった落とし穴を解説していきます。
第1回目:アクチュエータの特徴と注意点
第2回目:センサの特徴と注意点
目次
1)四節リンクとは
リンクとは、複数の組合せ部品が相対的に動作する機械要素をいいます。
一般的に多用される四節リンクは、平面上の4つの回転支点から一定の動作を得る機構のことです。
なぜ4つの支点が利用されるかというと、その理由はリンク機構の動作にあります。
以下に3つの支点、4つの支点、5つの支点で違いを比較してみましょう。
支点が3つの場合
それぞれの支点は回転できないためリンク機構として動作できません。これをトラス構造と呼び、固定する構造物に多用されます(図3-1)。

図3-1 支点が3つの場合(動作できない)
支点が4つの場合
それぞれの支点は回転でき、リンク機構として一定の動作をします。安定した動作を得られるため機構設計で多用されます(図3-2)。
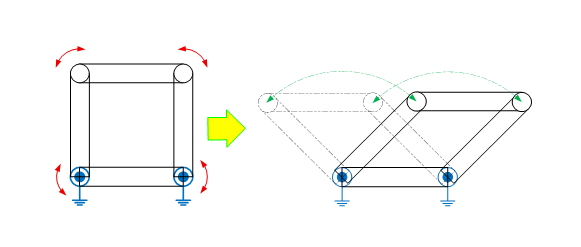
図3-2 支点が4つの場合(動作は一定)
支点が5つの場合
それぞれの支点は回転できますが、リンクの動作が一定ではなく制御することができないためリンク機構として採用されることはほとんどありません。支点が5つを超える場合でも同じ状態になります(図3-3)。

図3-3 支点が5つの場合(動作は不定)
2)揺動運動する四節リンク
駆動リンクや揺動リンクが振り子のように揺動運動する場合の機構例を解説します。
➀等長平行配置リンク
対向する駆動リンクと従動リンクが平行かつ等長で、接続リンクとの配置がそれぞれ直角の場合の動作を確認しましょう。
・駆動リンクの長さ=従動リンクの長さ=接続リンクの長さ
駆動リンクを動作させると従動リンクも同じ角度(α1=α2=β1=β2)で連続動作します。接続リンクは水平状態を維持したまま追随することが特徴です(図3-4)。
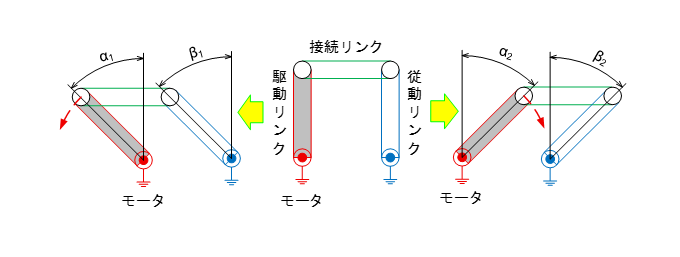

図3-4 全てのリンクが等長な平行リンクの動作
・駆動リンクの長さ=従動リンクの長さ<接続リンクの長さ
駆動リンクを動作させると従動リンクも同じ角度(α1=α2=β1=β2)で連続動作します。接続リンクは水平状態を維持したまま追随することが特徴ですが、接続リンクが長いせいで駆動リンクと従動リンクが干渉しにくく、全てのリンクが等長な平行リンクと比べて揺動角度が大きくできます(図3-5)。

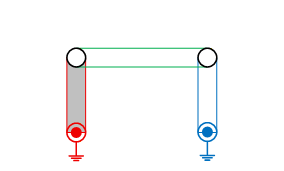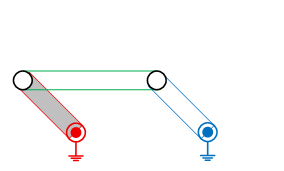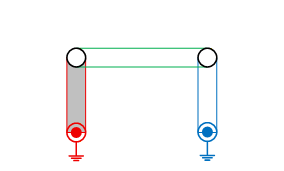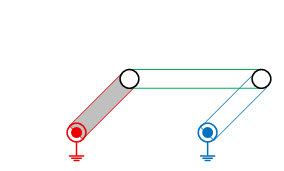
図3-5 接続リンクが長い等長平行リンクの動作
・駆動リンクの長さ=従動リンクの長さ>接続リンクの長さ
駆動リンクを動作させると従動リンクも同じ角度(α1=α2=β1=β2)で連続動作します。接続リンクは水平状態を維持したまま追随することが特徴ですが、接続リンクが短いせいで駆動リンクと従動リンクが干渉しやすく、全てのリンクが等長な平行リンクと比べて揺動角度が小さくなります(図3-6)。
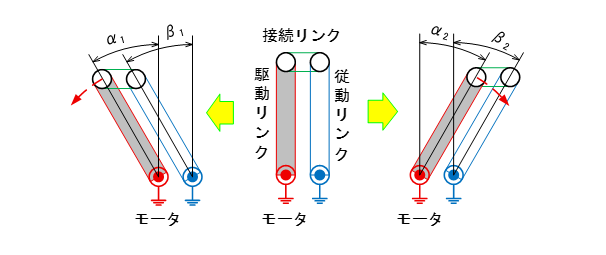

図3-6 接続リンクが短い等長平行リンクの動作
図3-4〜3-6に示すように、対向するリンクの長さ(駆動リンク長=従動リンク長、接続リンク長=固定間距離)が同一の平行四辺形レイアウトにすることで、動作角度α₁=α₂=β₁=β₂が成り立ち、かつ接続リンクは常に水平維持する特性をもつことがわかりました。
②等長台形配置リンク
対向する駆動リンクと従動リンクが等長、接続リンクのなす角が直角でない台形リンクの場合、駆動リンクを動作させると従動リンクの角度は一致せず揺動角度によって変化します。しかし駆動リンクと従動リンクが対称に配置されている場合はα1=β2、β1=α2で対称的に動作します。接続リンクは等長平行リンクと異なり水平状態を維持することができず傾きながら追従します(図3-7)。
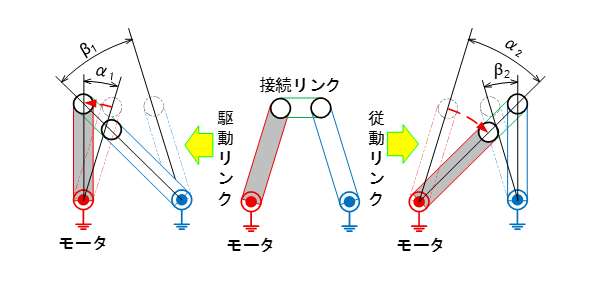
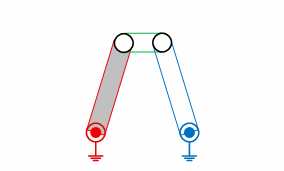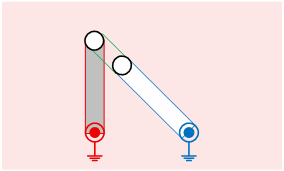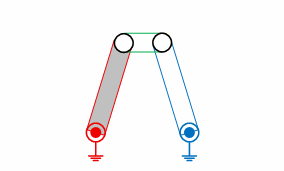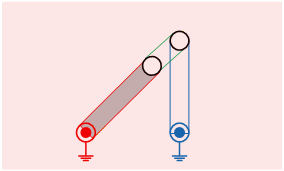
図3-7 等長台形リンクの動作
③不等長平行配置リンク
対向する駆動リンクと従動リンクの配置が平行かつ長さが異なる場合、時計回りと反時計回りでは、駆動リンクと従動リンクの角度は回転角度によって変化します。駆動リンクと従動リンクが非対称に配置されているためα₁≠β₁、α₂≠β₂で揺動します。接続リンクは角度の変化を伴いながら追従運動します(図3-8)。

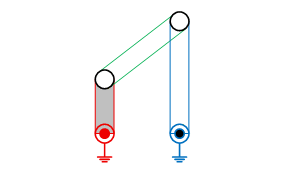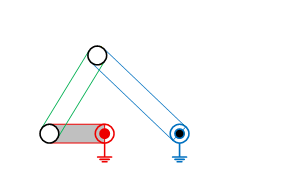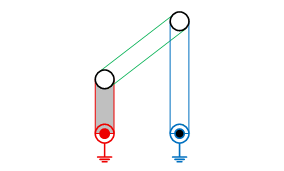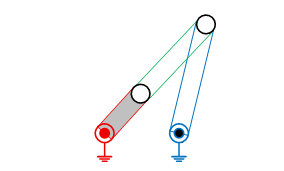
図3-8 不等長平行リンクの動作
④直角配置リンク
駆動リンクと従動リンクの配置が直角の場合、時計回りと反時計回りでは、駆動リンクと従動リンクの角度は回転角度によって変化します。駆動リンクを回転させていった際に、接続リンクと従動リンクが一直線上になるとリンクが突っ張り駆動リンクはそれ以上回転することができません。この突っ張った状態をリンクの死点(Dead Point)と呼び、モータ駆動する場合に過負荷となって過電流や機構の破損につながったりします。そのためセンサなどで死点の手前で停止させる制御が必要です(図3-9)。

a) 駆動リンクが反時計回りの場合

b) 駆動リンクが時計回りの場合
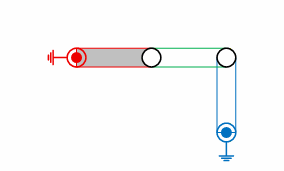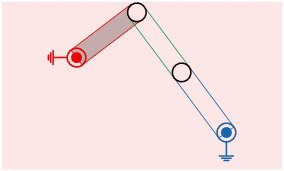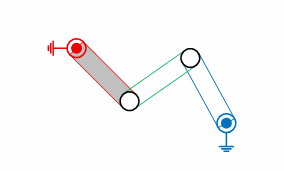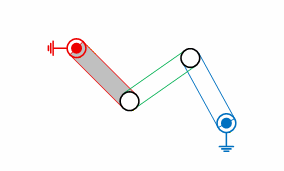
図3-9 直角配置リンクの動作
思案点による動作不定の可能性
駆動リンクと従動リンクの配置が直角に配置した状態からアクチュエータを時計回りに回転を開始させる場合、リンクの長さばらつきによって従動リンクが上側に回転する場合と下側に回転する場合のような動作不定を生じます。
思案点とは、駆動リンクが一定方向に運動する際に従動リンクが複数の動作をする可能性のある特殊な位置をいい、死点(Dead Point)と同じ状態であるとも言えます。それぞれの固定端の距離Aと接続リンクの長さB、従動リンクの長さCはCAD上ではA=B+Cで設計します。ところが寸法A、B、C共に長さばらつきによって完全な直角で待機することができないことから設計者が期待する動きにならないことがあります(図3-10)。
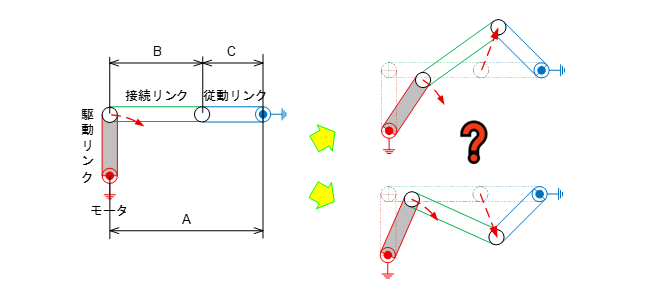
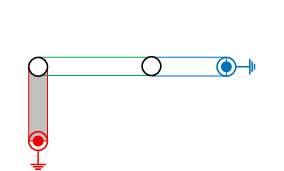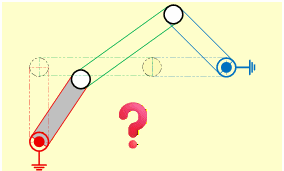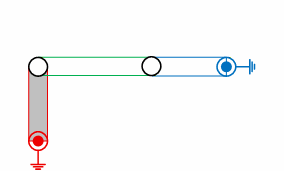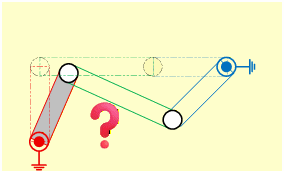
図3-10 思案点から駆動し始めたときの動作不定の可能性
思案点による動作不定の解決策の一例
2次元CADや3次元CADにかかわらず、設計の容易性から水平垂直で部品を配置しがちですが、図3-10のようにCAD上では何となく成り立っている構造でも、そこに部品のばらつきが生じると待機時の水平垂直の関係が崩れて設計者が想定する動作にならない場合が生じることがよくあります。ただしリンク接続部のガタと重力によって下側に動作することが多いのが現実ですが、あくまでも期待できるだけになります。
図3-10のように動作不定の可能性をなくすために、寸法をA<B+Cの関係にすることで思案点からずれた状態で設計すればよいのです(図3-11)。
a) 駆動リンクが時計回りに回転すると必ず従動リンクは上方に回転する。
b) 駆動リンクが時計回りに回転すると必ず従動リンクは下方に回転する。
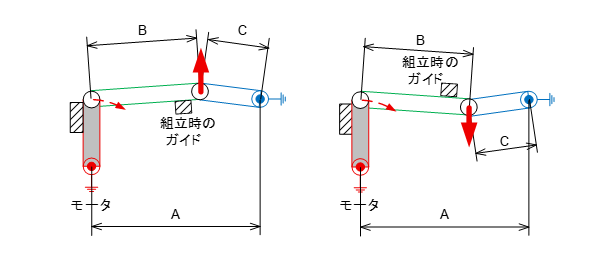
図3-11 思案点による動作不定の改善策の例
まとめ
四節リンク機構は一様な安定した動作を得られるため機構設計で多用されることを知りました。
リンクの配置によって、同じ動作をするものや別々の動作を行うものもあり、設計機能に合わせて配置やリンクの長さを変えることで様々な動作ができます。
揺動運動の場合、駆動側のリンクを動かしていくとリンク同士が突っ張る“死点”が存在することを知り、アクチュエータを介した動力を使う場合には死点の手前で停止する制御が必要であることも知りました。
直角配置リンクの場合に思案点から動作を開始すると動作不定が生じる可能性があります。リンク長さのばらつきを考慮して最初から動作する方向にセットできるような構造にしなければいけないことも知りました。
次回は四節リンク機構のうち回転運動する機構の例と注意点を解説します。